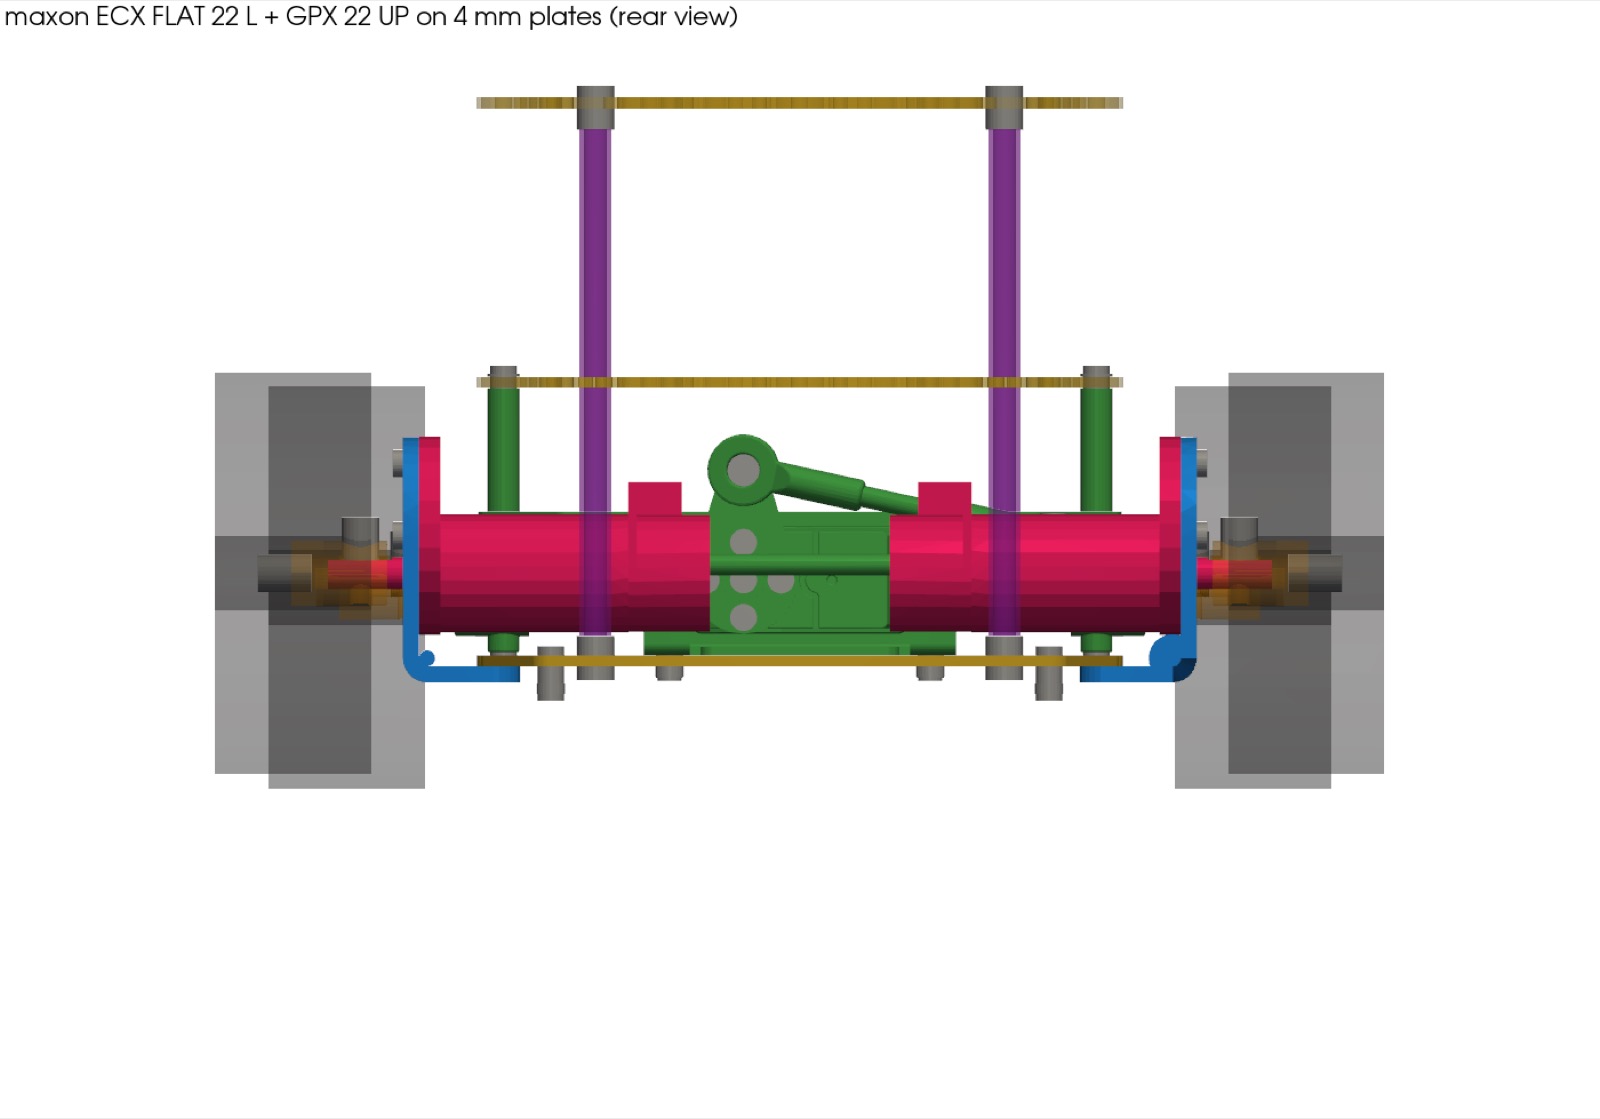
Хотел перейти на BLDC моторы, чтобы робот ездил быстрее и тише. Условие одно: drop-in, то есть встать в штатные кронштейны 37D без переделок.
- с Claude прошерстили всех, кто делает 37 мм BLDC. Готовых «как родной» с энкодером A/B нет: китайские JGB37 BLDC идут только с Холлами, Hiwonder их вообще не продает
- из maxon скачали весь каталог на 73 MB и разобрали в JSON все моторы, редукторы и энкодеры, чтобы подобрать комбинацию под 1.25 m/s. Победил ECX FLAT 22 + GPX 22 + ENX 22, но это €430 за штуку плюс переходная пластина, которую надо фрезеровать
- поставили maxon в 3D модель робота и проверили зазоры до палубы: 4.3 мм, влезает
А потом посчитал, что для квартиры 1.25 m/s и так хватает родным моторам. Вернулся к штатным JGB37 и просто выкинул RoboClaw, моторами теперь управляет своя плата.