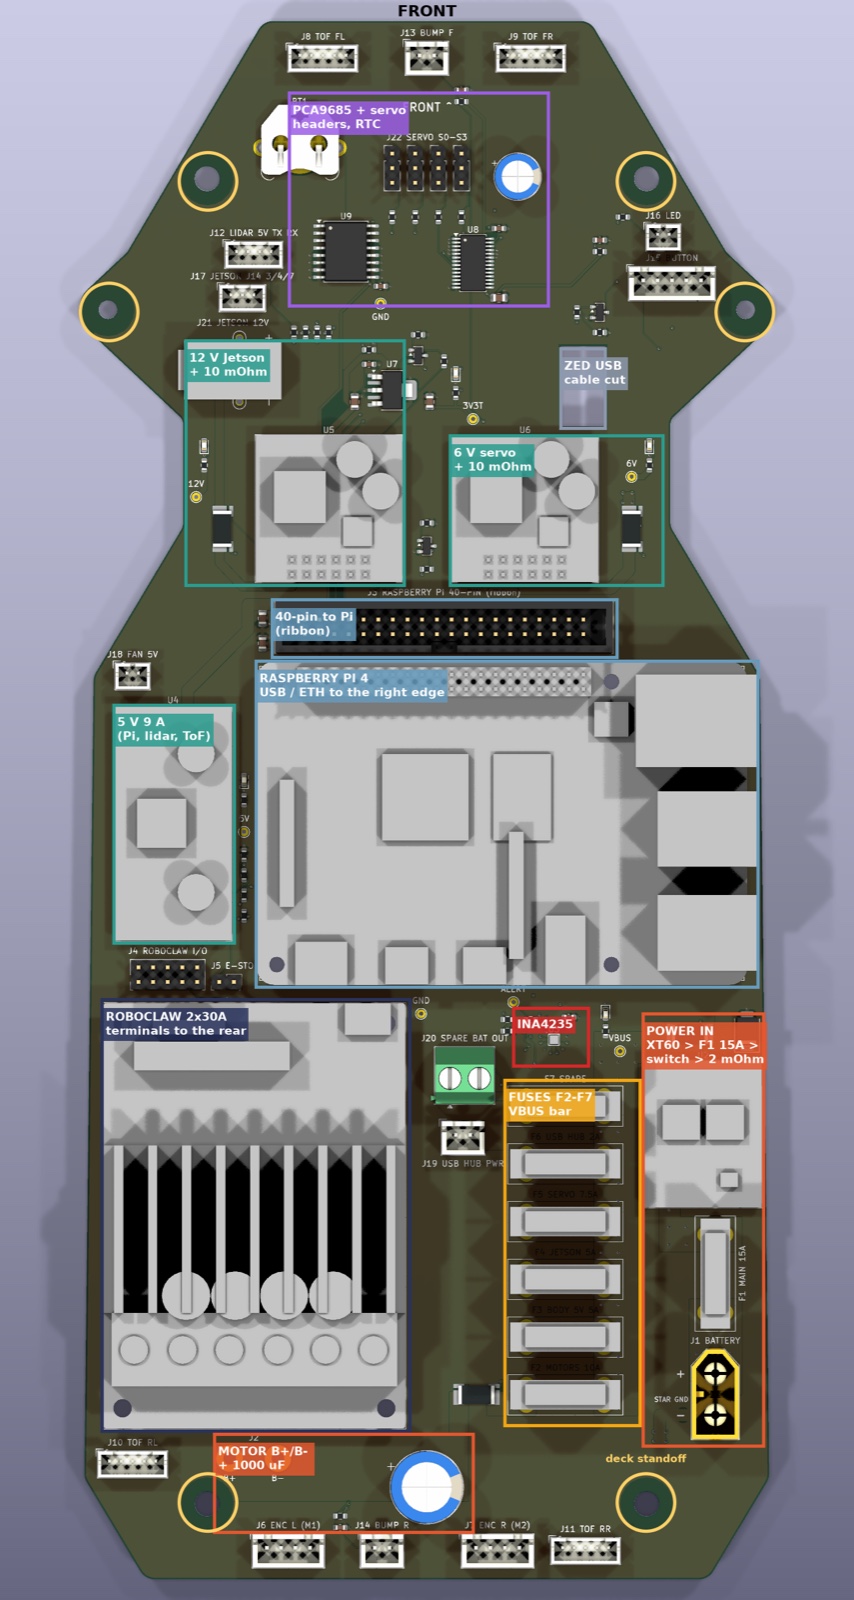
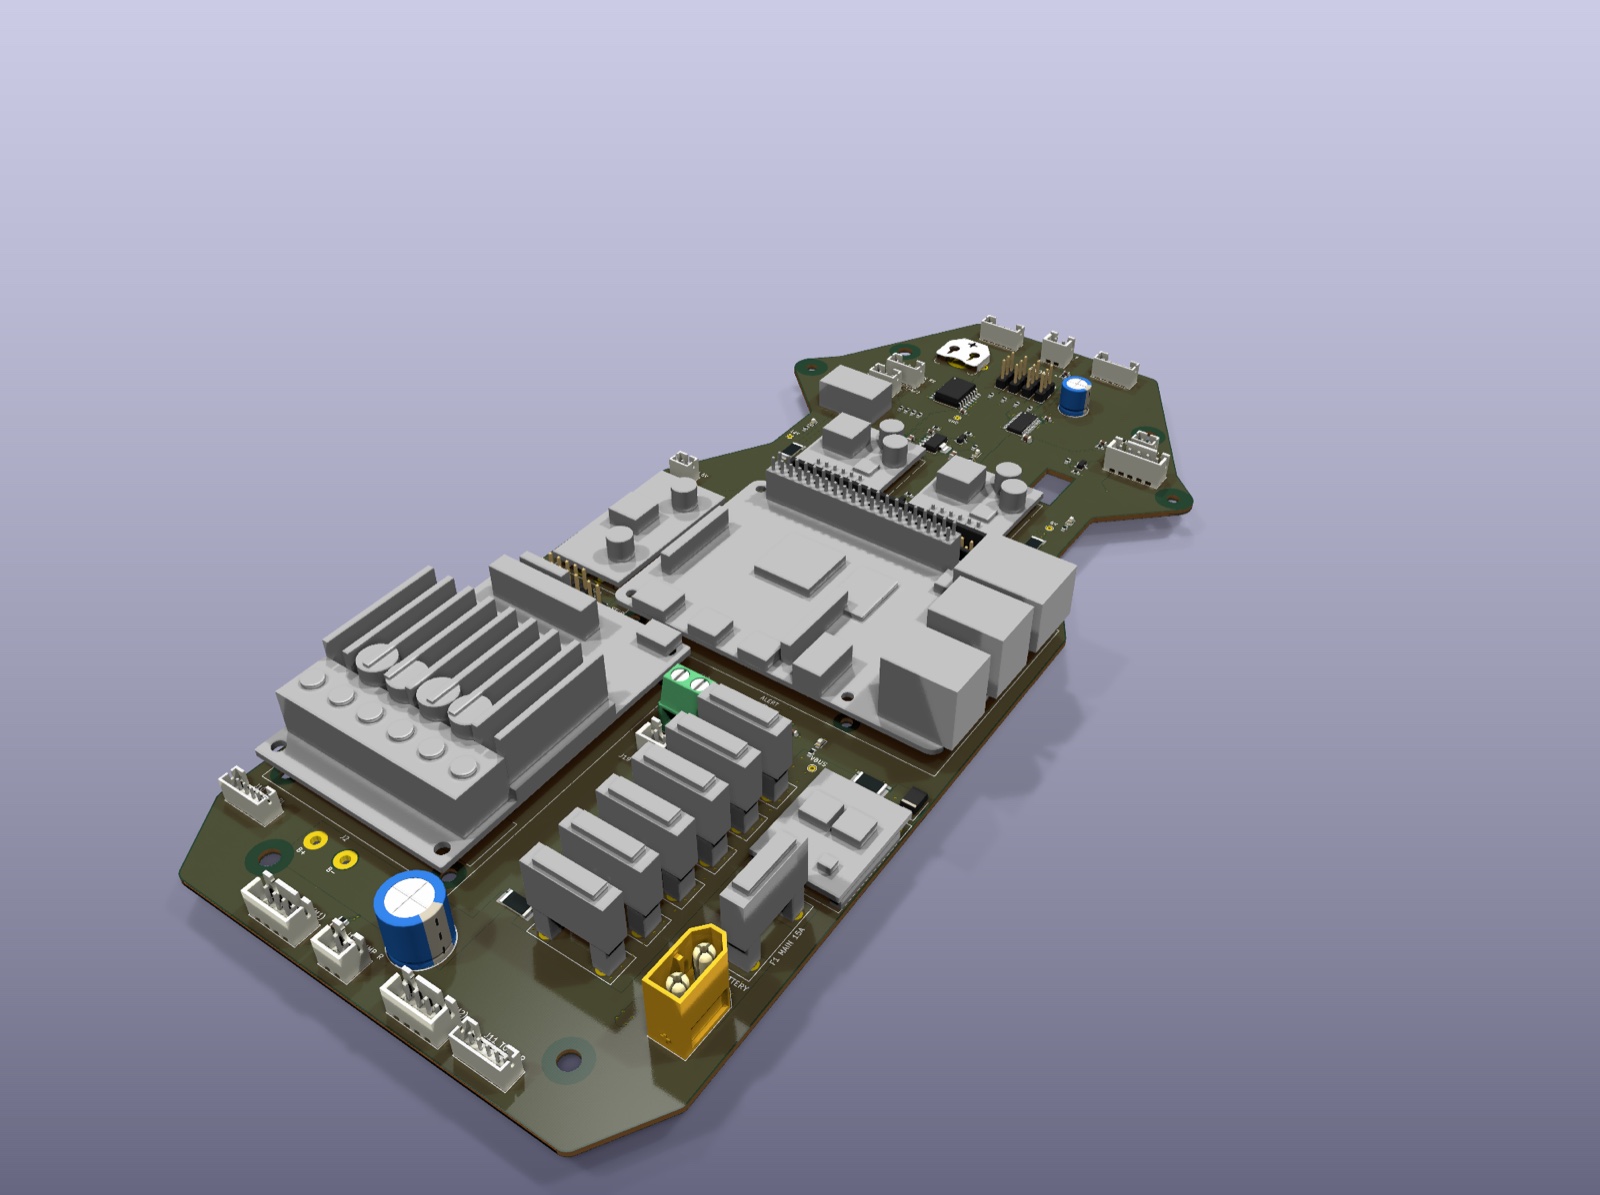
Средний этаж робота теперь будет не акрилом с кучей модулей и проводов, а платой той же формы. Контур и отверстия под стойки сняли прямо с 3D модели шасси, так что она встает на место акрила без переделок.
На плате Raspberry Pi, RoboClaw, понижайки, предохранители на каждую ветку, INA4235 с шунтами, PCA9685 для руля, часы и все разъемы по краям, каждый смотрит в сторону своего устройства. Снизу пусто, там Jetson и моторы. 4 слоя, батарейная цепь держит ~16 A.
Самое прикольное, что ее никто не рисовал мышкой. Плата описана кодом на Python, KiCad собирает ее из скрипта, сигналы разводит Freerouting, а проверки и файлы для завода делает kicad-cli. Поменял что-то в коде, перезапустил, получил новую плату. 5 штук с монтажом на JLCPCB выходят ~$200-260.
Моторную часть специально собрали в одном углу: хочу перейти на BLDC моторы и потом заменить RoboClaw контроллером прямо на плате, не двигая все остальное.