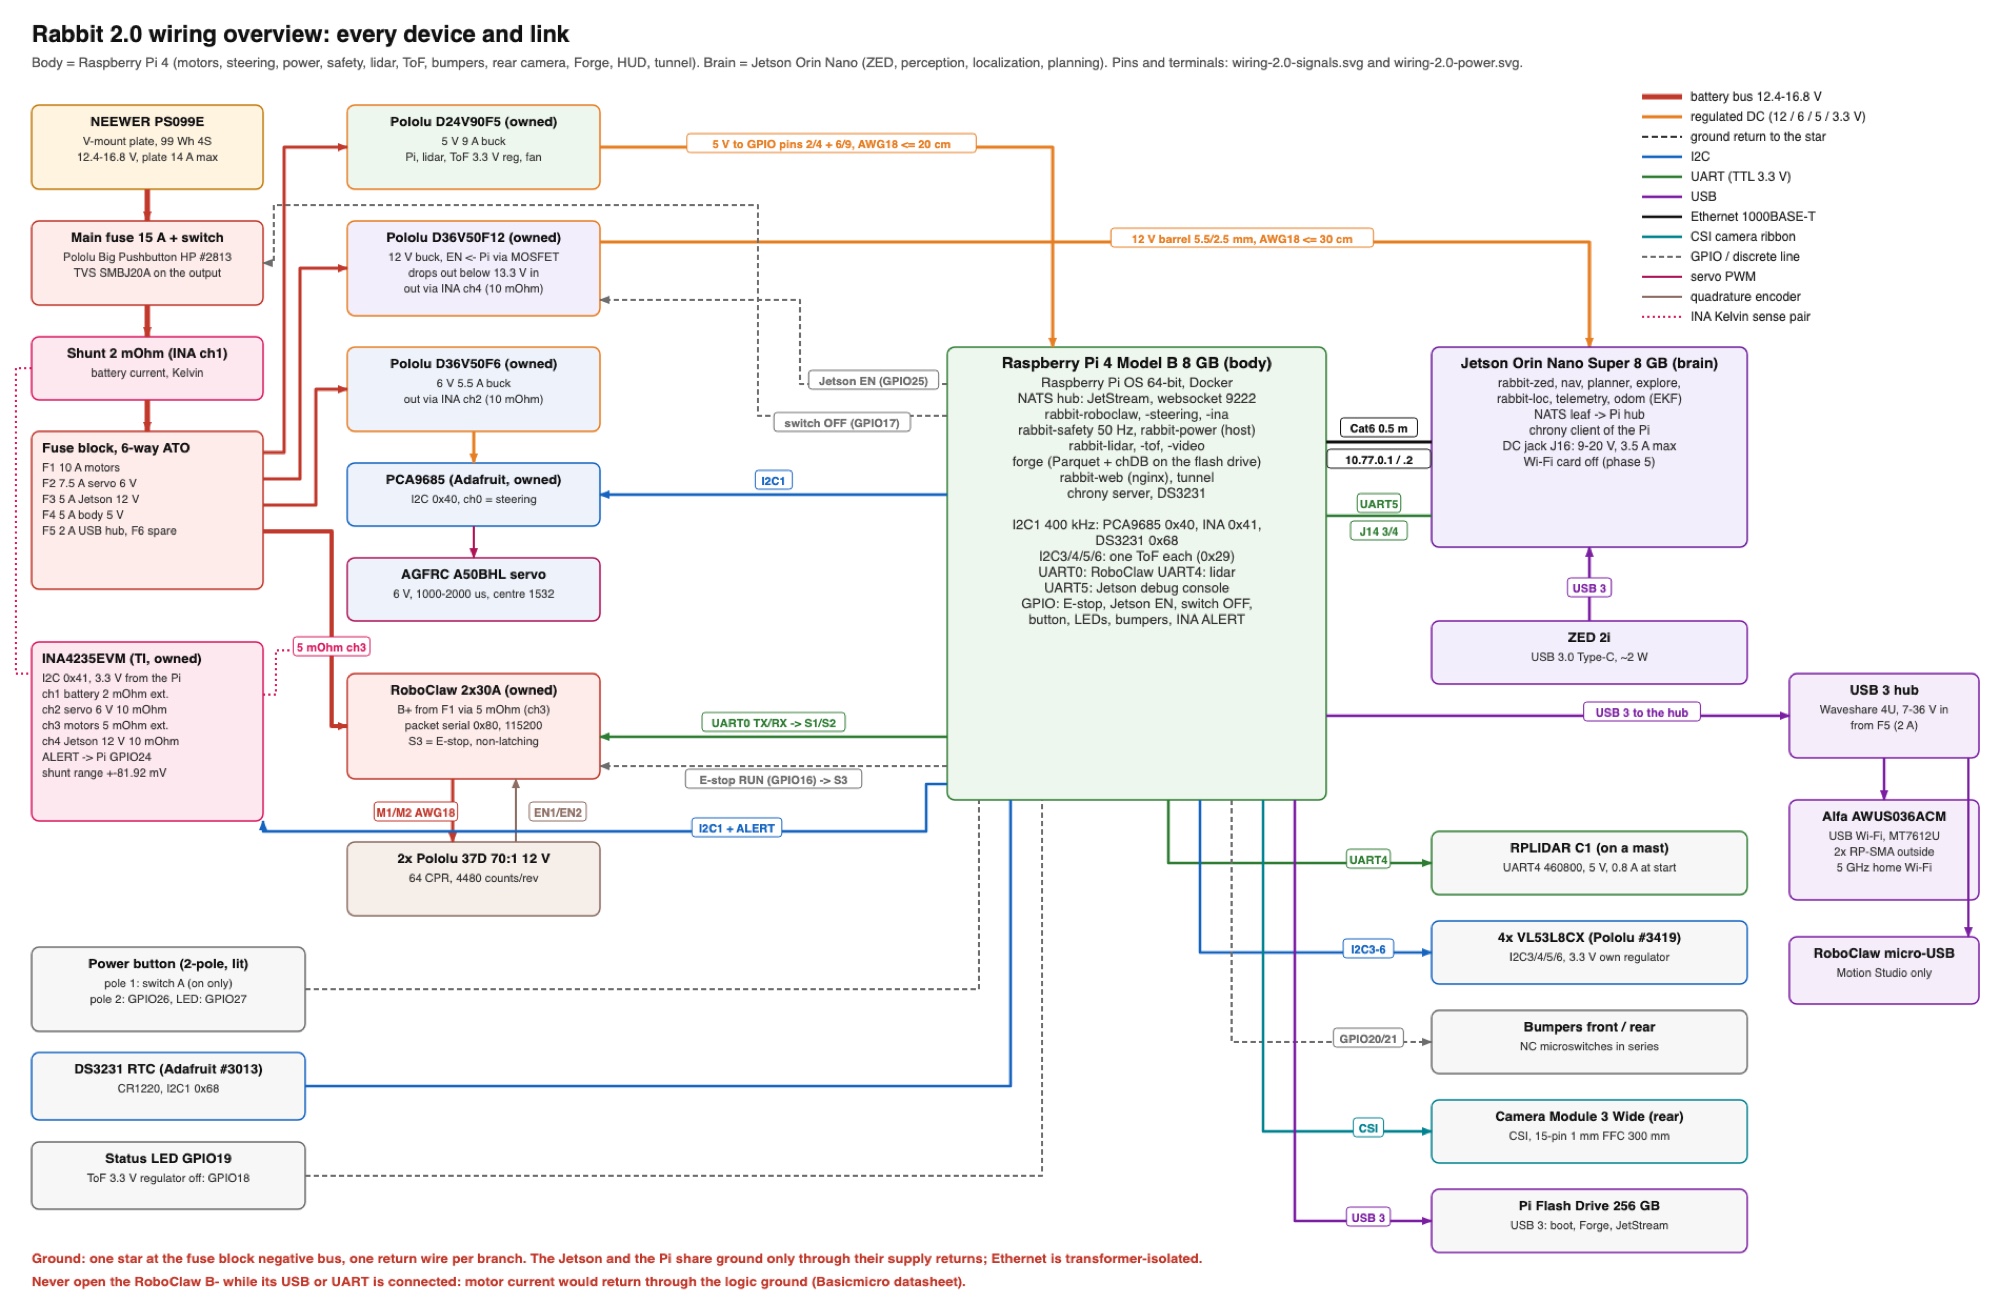
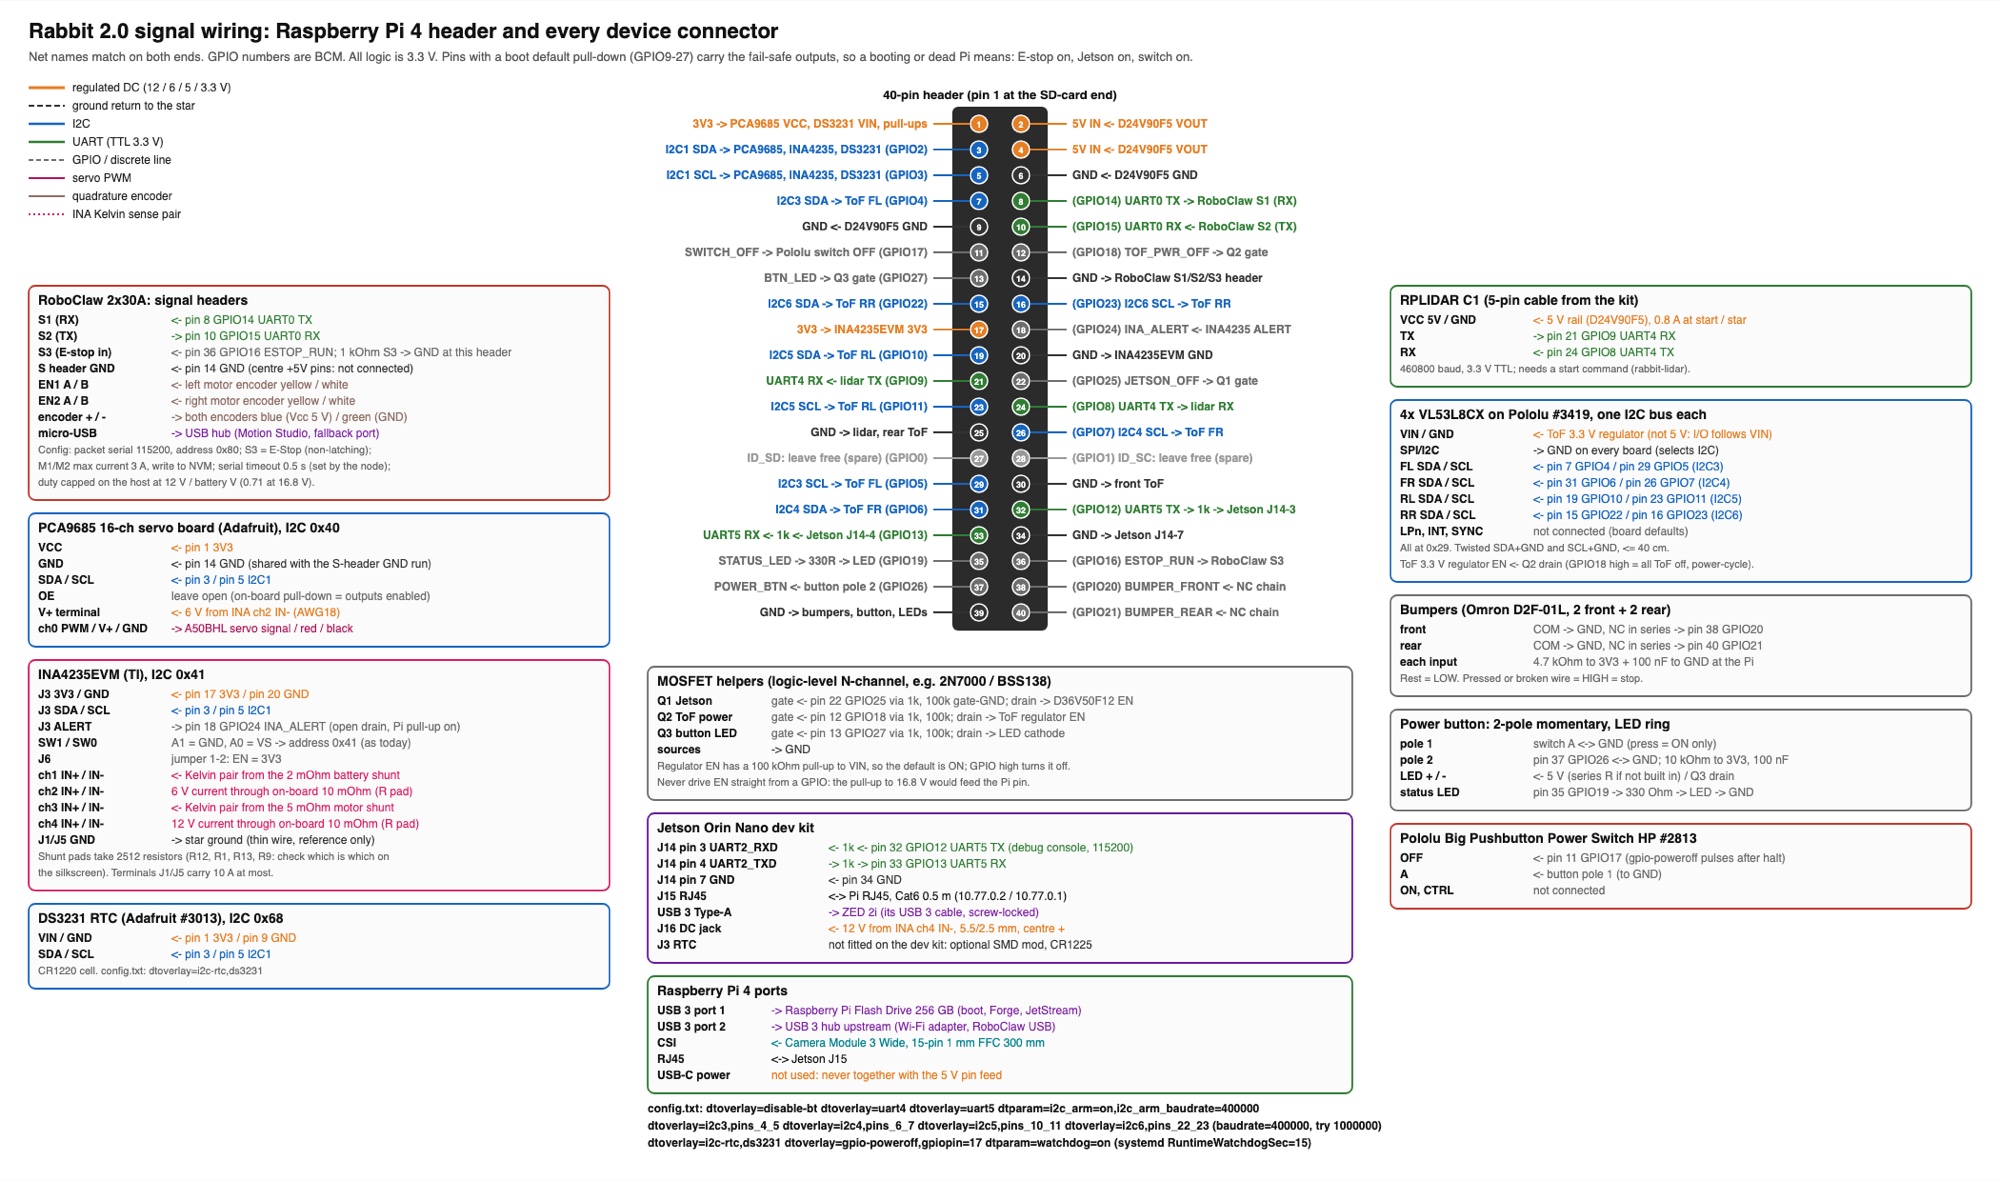
Расчертили с Claude всю проводку для новой архитектуры: каждый провод, пин, протокол и сечение. Пока разбирались, нашлось несколько прикольных вещей:
- аварийный стоп у RoboClaw по умолчанию защелкивается, а вход подтянут вверх, то есть оборванный провод означает «можно ехать». Сделали наоборот: Pi держит линию, только пока жив процесс защиты, а обрыв или зависание это стоп
- бамперы на стоп не заводим, иначе робот, который уперся в стену, не сможет от нее отъехать
- в даташите RoboClaw прямо написано, что USB в шумной среде отваливается и сам не восстанавливается. Основной канал будет UART
- четыре ToF датчика сидят каждый на своей I2C шине, так не нужно менять адреса, и одна зависшая шина не убивает остальные
- LD19 сняли с производства, лидар будет RPLIDAR C1
Список покупок вышел на ~A$825, больше половины всего уже есть.