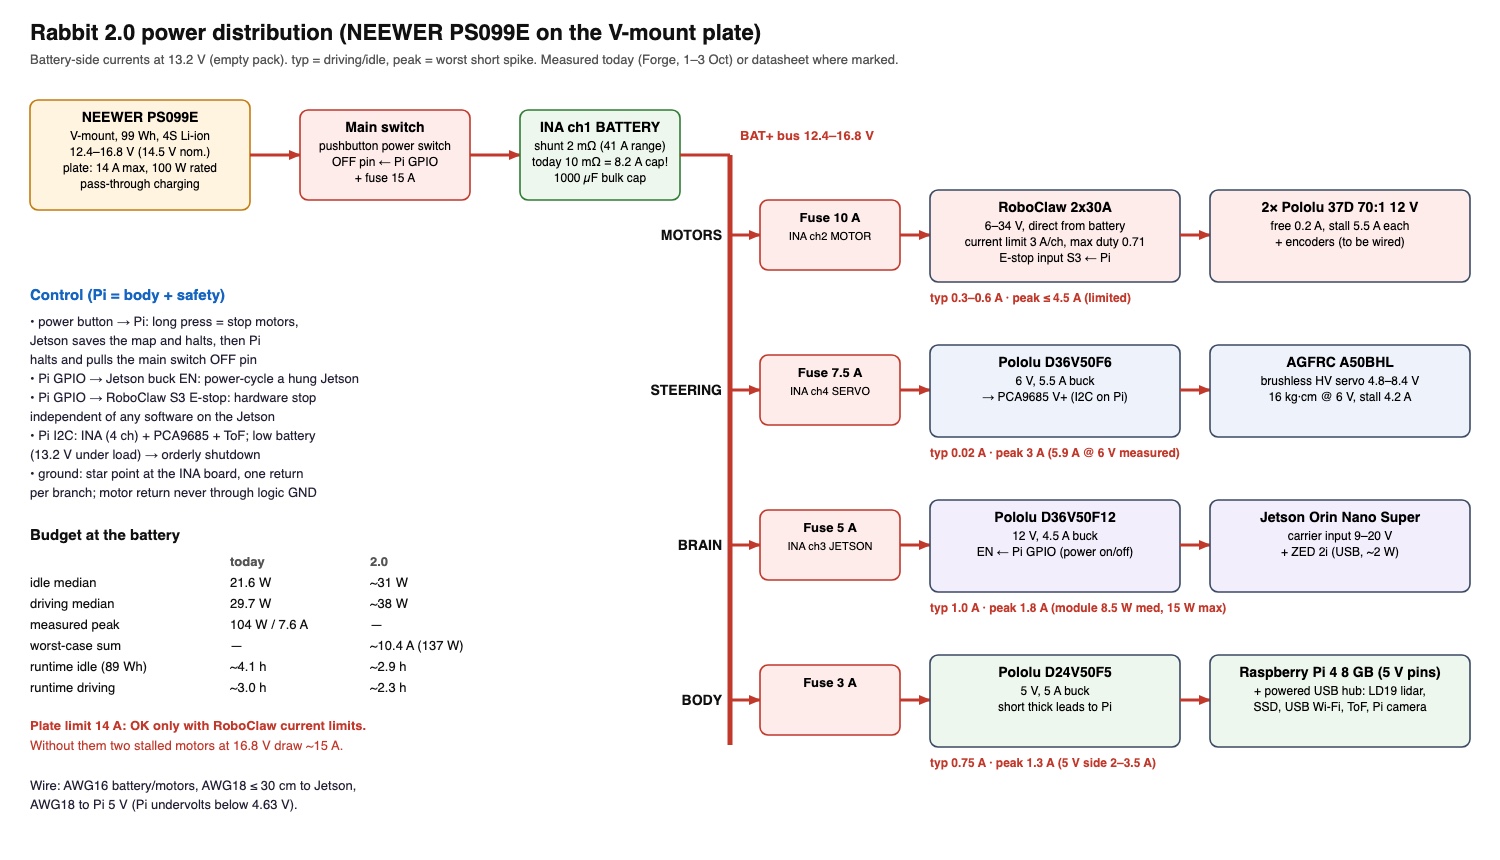
Хочу переделать робота на новую архитектуру. Сейчас на одном Jetson крутится все: камера, карты, навигация, база данных, веб и туннель, а 8 GB памяти на всех вместе с GPU. Плюс сзади робот слепой, отсюда и 70 секунд упора задом в стену.
Идея разделить на мозг и тело. Jetson оставить только то, что требует GPU: камеру, глубину, локализацию, карту и планировщик. А мой старый Raspberry Pi 4 на 8 GB станет телом: моторы, руль, питание, лидар 360°, ToF датчики и бамперы, задняя камера, Forge, HUD и видео. И главное, защита от столкновений на Pi не будет зависеть от того, жив ли процесс камеры.
Заодно разобрал по телеметрии питание. Понижайка на 12 V для моторов на стартах упирается в свой предел и проседает до 11.3 V, а датчик тока батареи показал 7.6 A при потолке 8.2 A, то есть пики он, скорее всего, просто обрезал. В новой схеме у каждой ветки свой предохранитель, а Pi может выключить и перезапустить зависший Jetson. И будет нормальная кнопка выключения: 93 из 104 загрузок Jetson были после того, как просто выдернули питание.