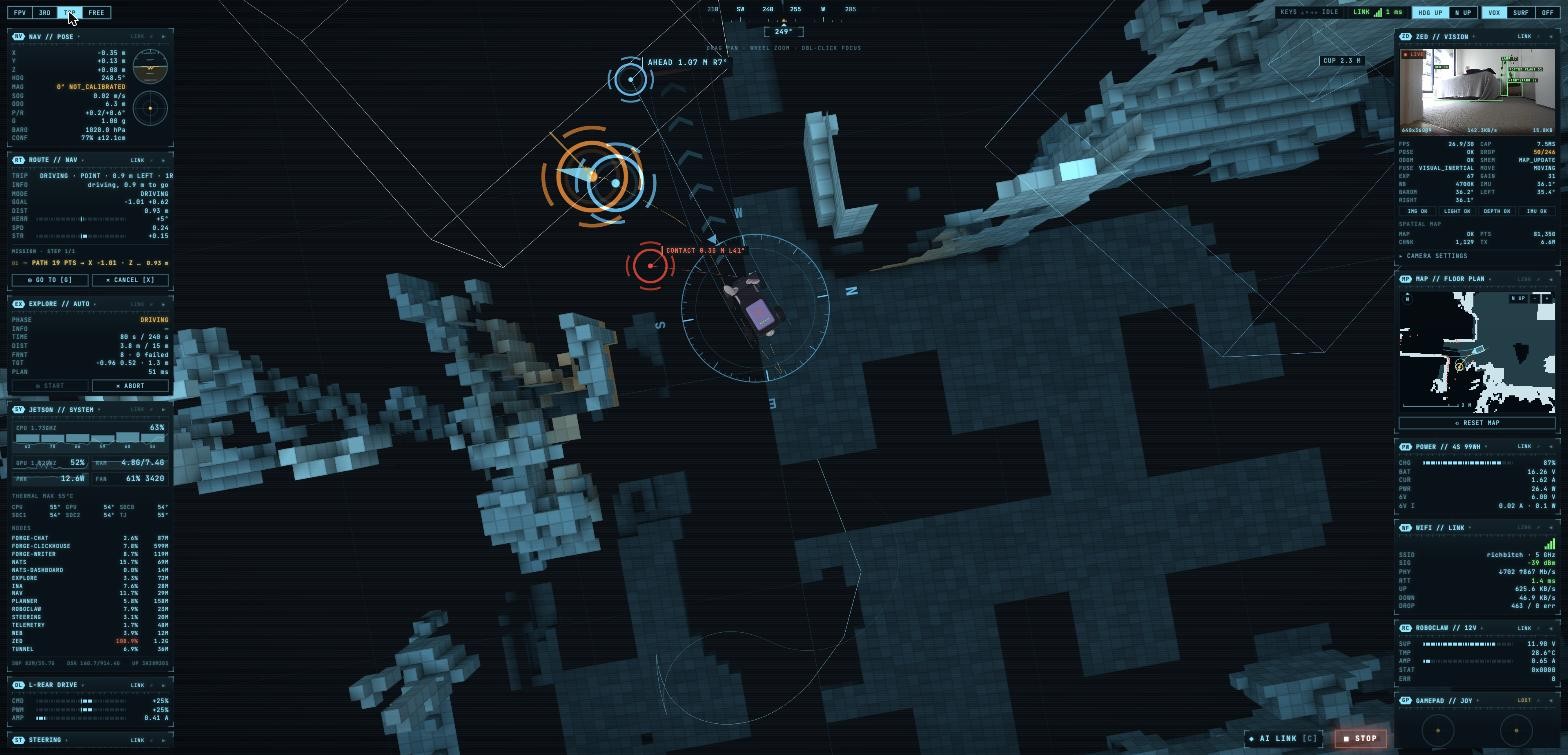
Попросил сделать команду, чтобы робот сам построил карту квартиры. Все готовые пакеты для этого завязаны на ROS, так что опять свое: frontier exploration и Hybrid A* под Аккермана с передним и задним ходом.
Сначала робот вообще никуда не ехал. Я подкрутил пороги глубины ради красивой карты, и перед белой стеной в полумраке камера стала выкидывать 80-90% точек. Робот считал себя слепым. Вернул пороги назад и он проехал 6 метров за 46 секунд. Чистая карта и плотные препятствия питаются одной и той же глубиной и тут приходится выбирать.