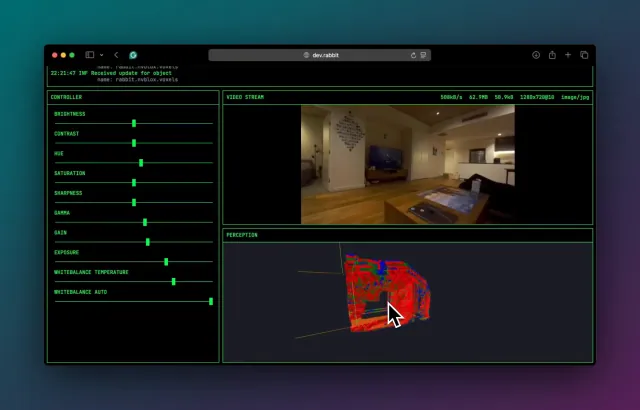
Следующим шагом встроил в пайплайн зрения робота. Сначала думал писать в шареный файл карты глубин и гадры но NATS спокойно переваривает поток на низком разрешении. В итоге камера шлёт rgb + depth в топик а nvblox нода подписывается на них. Для высокого разрешения надо будет думать дальше, но пока хватает. Интринсики камеры и поза обновляет kv стор а не просто шлет сообщения в топики, это оказалось гораздо более удобно (хотя под капотом это одно и то же)
nvblox берёт глубину и положение и на gpu в реальном времени строит tsdf (поле расстояний до поверхности). Оно сглаживает шум объединяет много кадров и даёт карту со свободными и занятыми областями. Из этого можно получить воксельную карту прям как мир в minecraft.