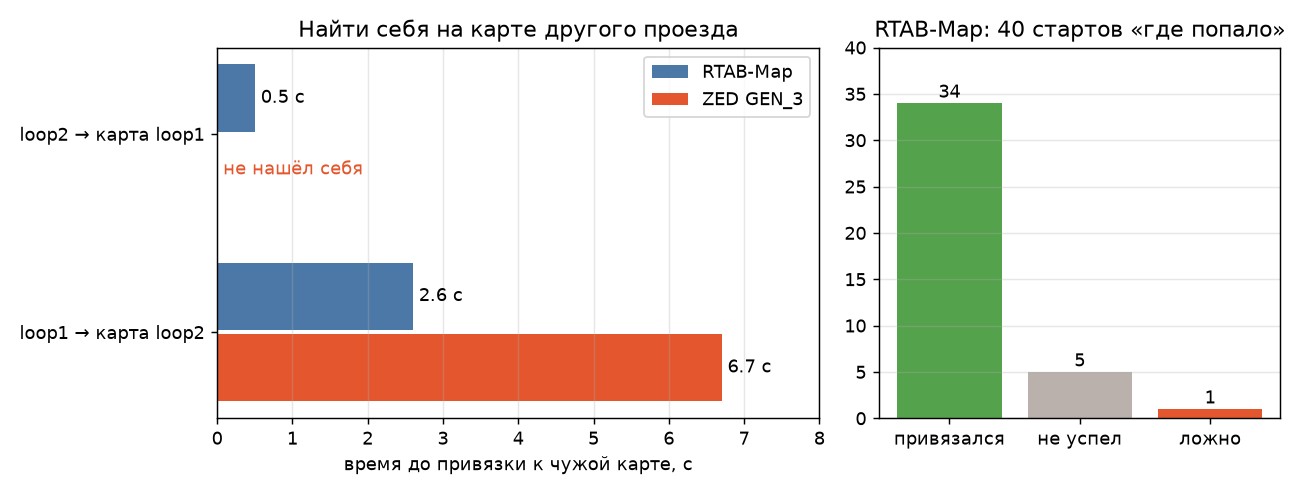
Сказал «давай все перепишем», робот не в продакшене. Сначала бенчмарк на записанных проездах. RTAB-Map находит себя на карте другого проезда за 0.5-2.6 секунды. GEN_3 в одну сторону за 6.7, а в другую не нашел себя вообще. Из 40 «включений где попало» RTAB-Map привязался в 35, один раз ошибся на 86 см. cuVSLAM считает одометрию за 2.5 ms на кадр. Но эталона пока нет, так что надо наклеить на пол метки из малярного скотча.