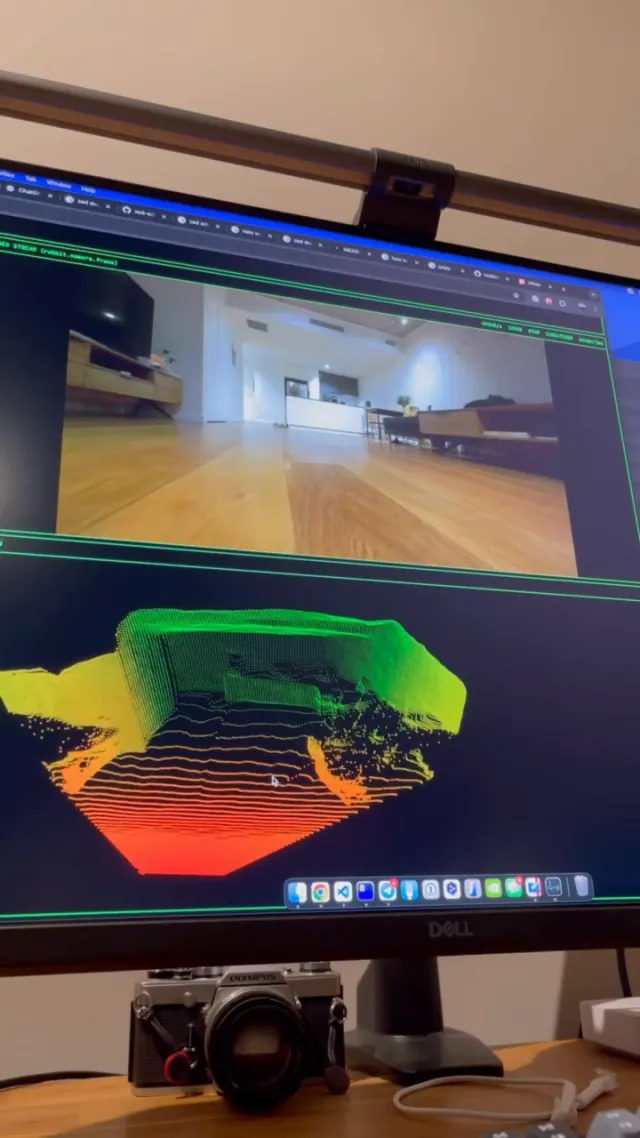
Не удержался и решил поиграться с points cloud и depth measurment. Пока попробовал самую легкую модель.
То что на экране снизу это еще не SLAM а просто stateless point cloud который с частотой 30hz паблишится из робота в nats и рисуется с помощью treejs в браузере. Чем дальше точка тем ближе она к зеленому. Это всего лишь для удобства но в кода это просто 3 или 4 мерная матрица (4 если хочется сохранить оригинальный цвет с камеры)
Из сложного оказалось что 1280x720 слишком тяжело и просто байтовый блоб этой матрицы весит 70+Mb. Прокачивать такой массив 30 раз в секунду невозможно из за ограничения в 64Mb на сообщение и ограничения канала. Уменьшив разрешения до 320p и сжав его zlib получилось получить пару сотен килобайт что выглядит ок. Плюс эта матрица sparse поэтому можно еще выкинуть нули из нее. Хотя может и нет смысла если все равно сжимать.