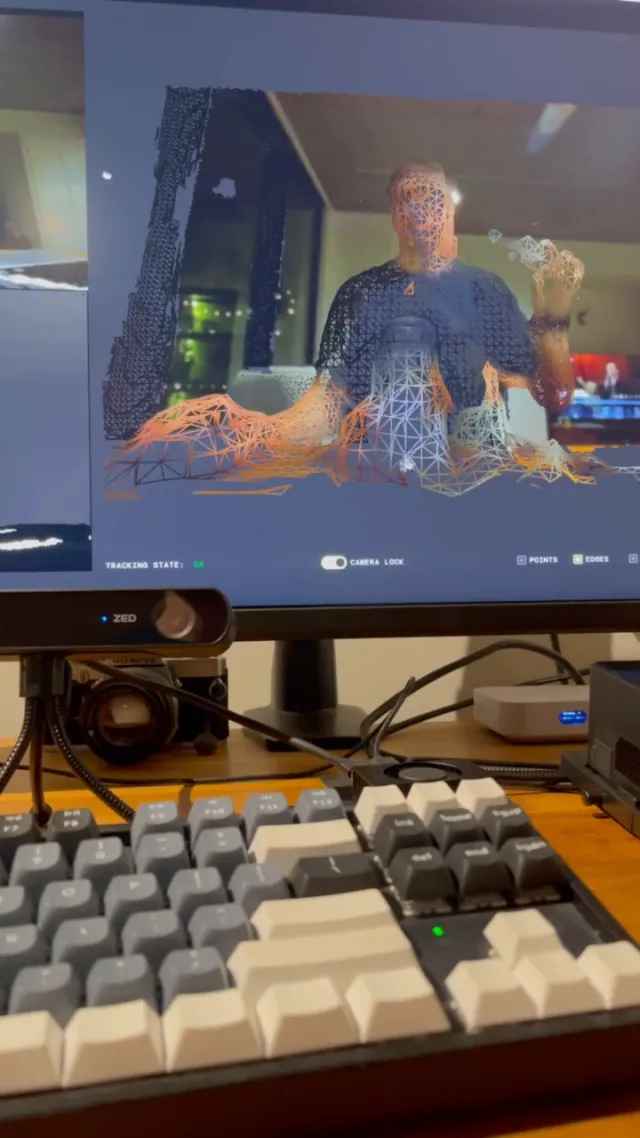
В SDK есть модели для построения point cloud которые будут полезны для SLAM (одновременная локализация и маппинг) когда робот определяет свое положение и поддерживает карту местности.

В SDK есть модели для построения point cloud которые будут полезны для SLAM (одновременная локализация и маппинг) когда робот определяет свое положение и поддерживает карту местности.