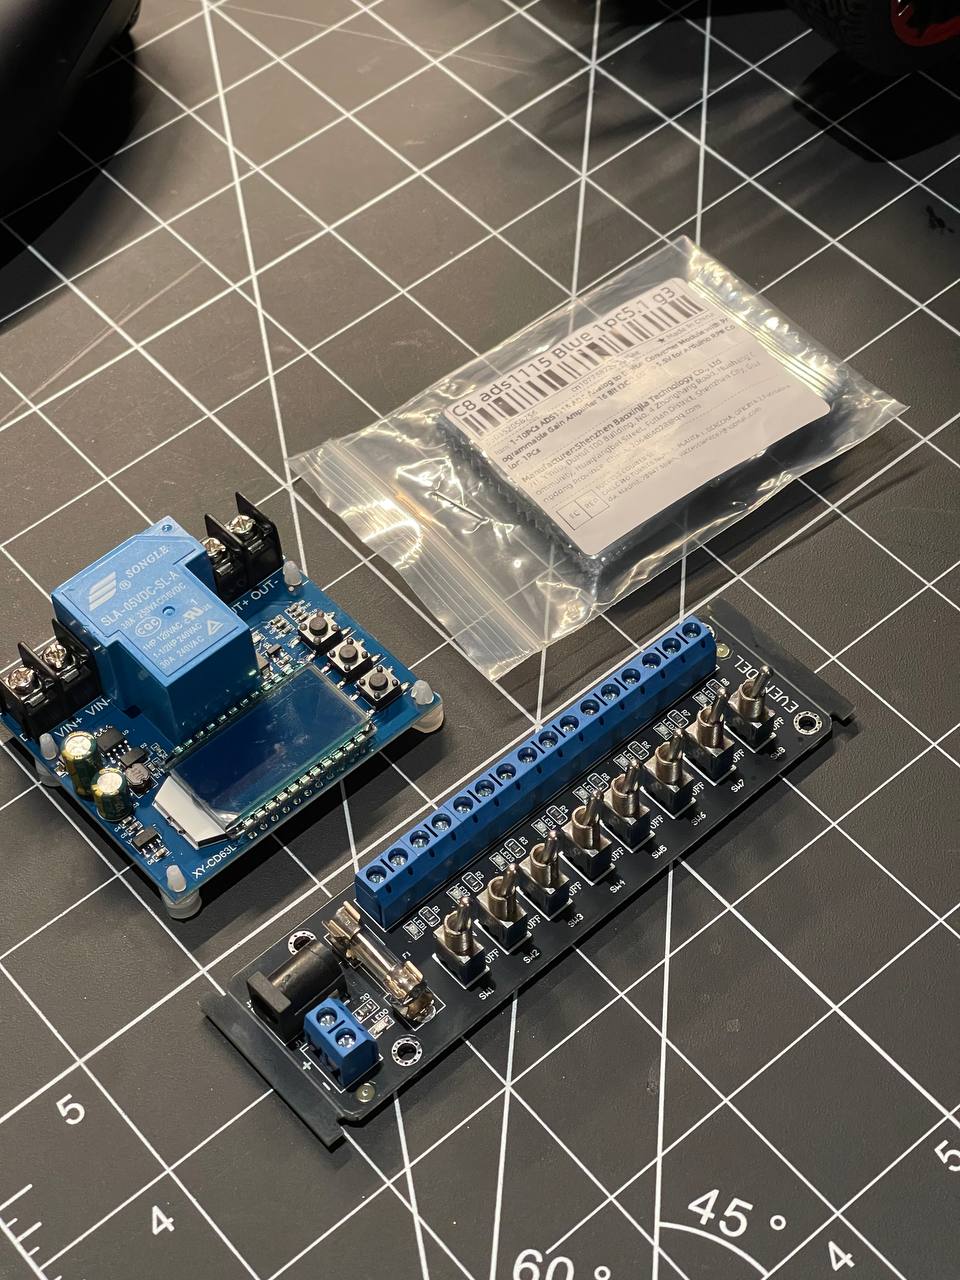
Так же дождался наконец то с алика 3 штуки которые хотел спаять до перевода робота на lipo 4s
Слево discharge контроллер с экраном на который можно вывести напряжение и процент заряда и эстимейт по времени если задать параметры батареи. При достижении нижнего порога реле обесточивает цепь чтобы не переразряжать батарею. Это не очень полезно для lipo.
Снизу просто массив выключателей чтобы можно было питать все ноды по отдельности и выключать некоторые при необходимости. Их уже сейчас 4 а скоро будет минимум 8.
И справа АЦП (ADC) чтобы воткнуть его в цепь уже считывать напряжение на rpi и слать в топик ros2. Чтобы няшно отображать уровень батареи в UI.